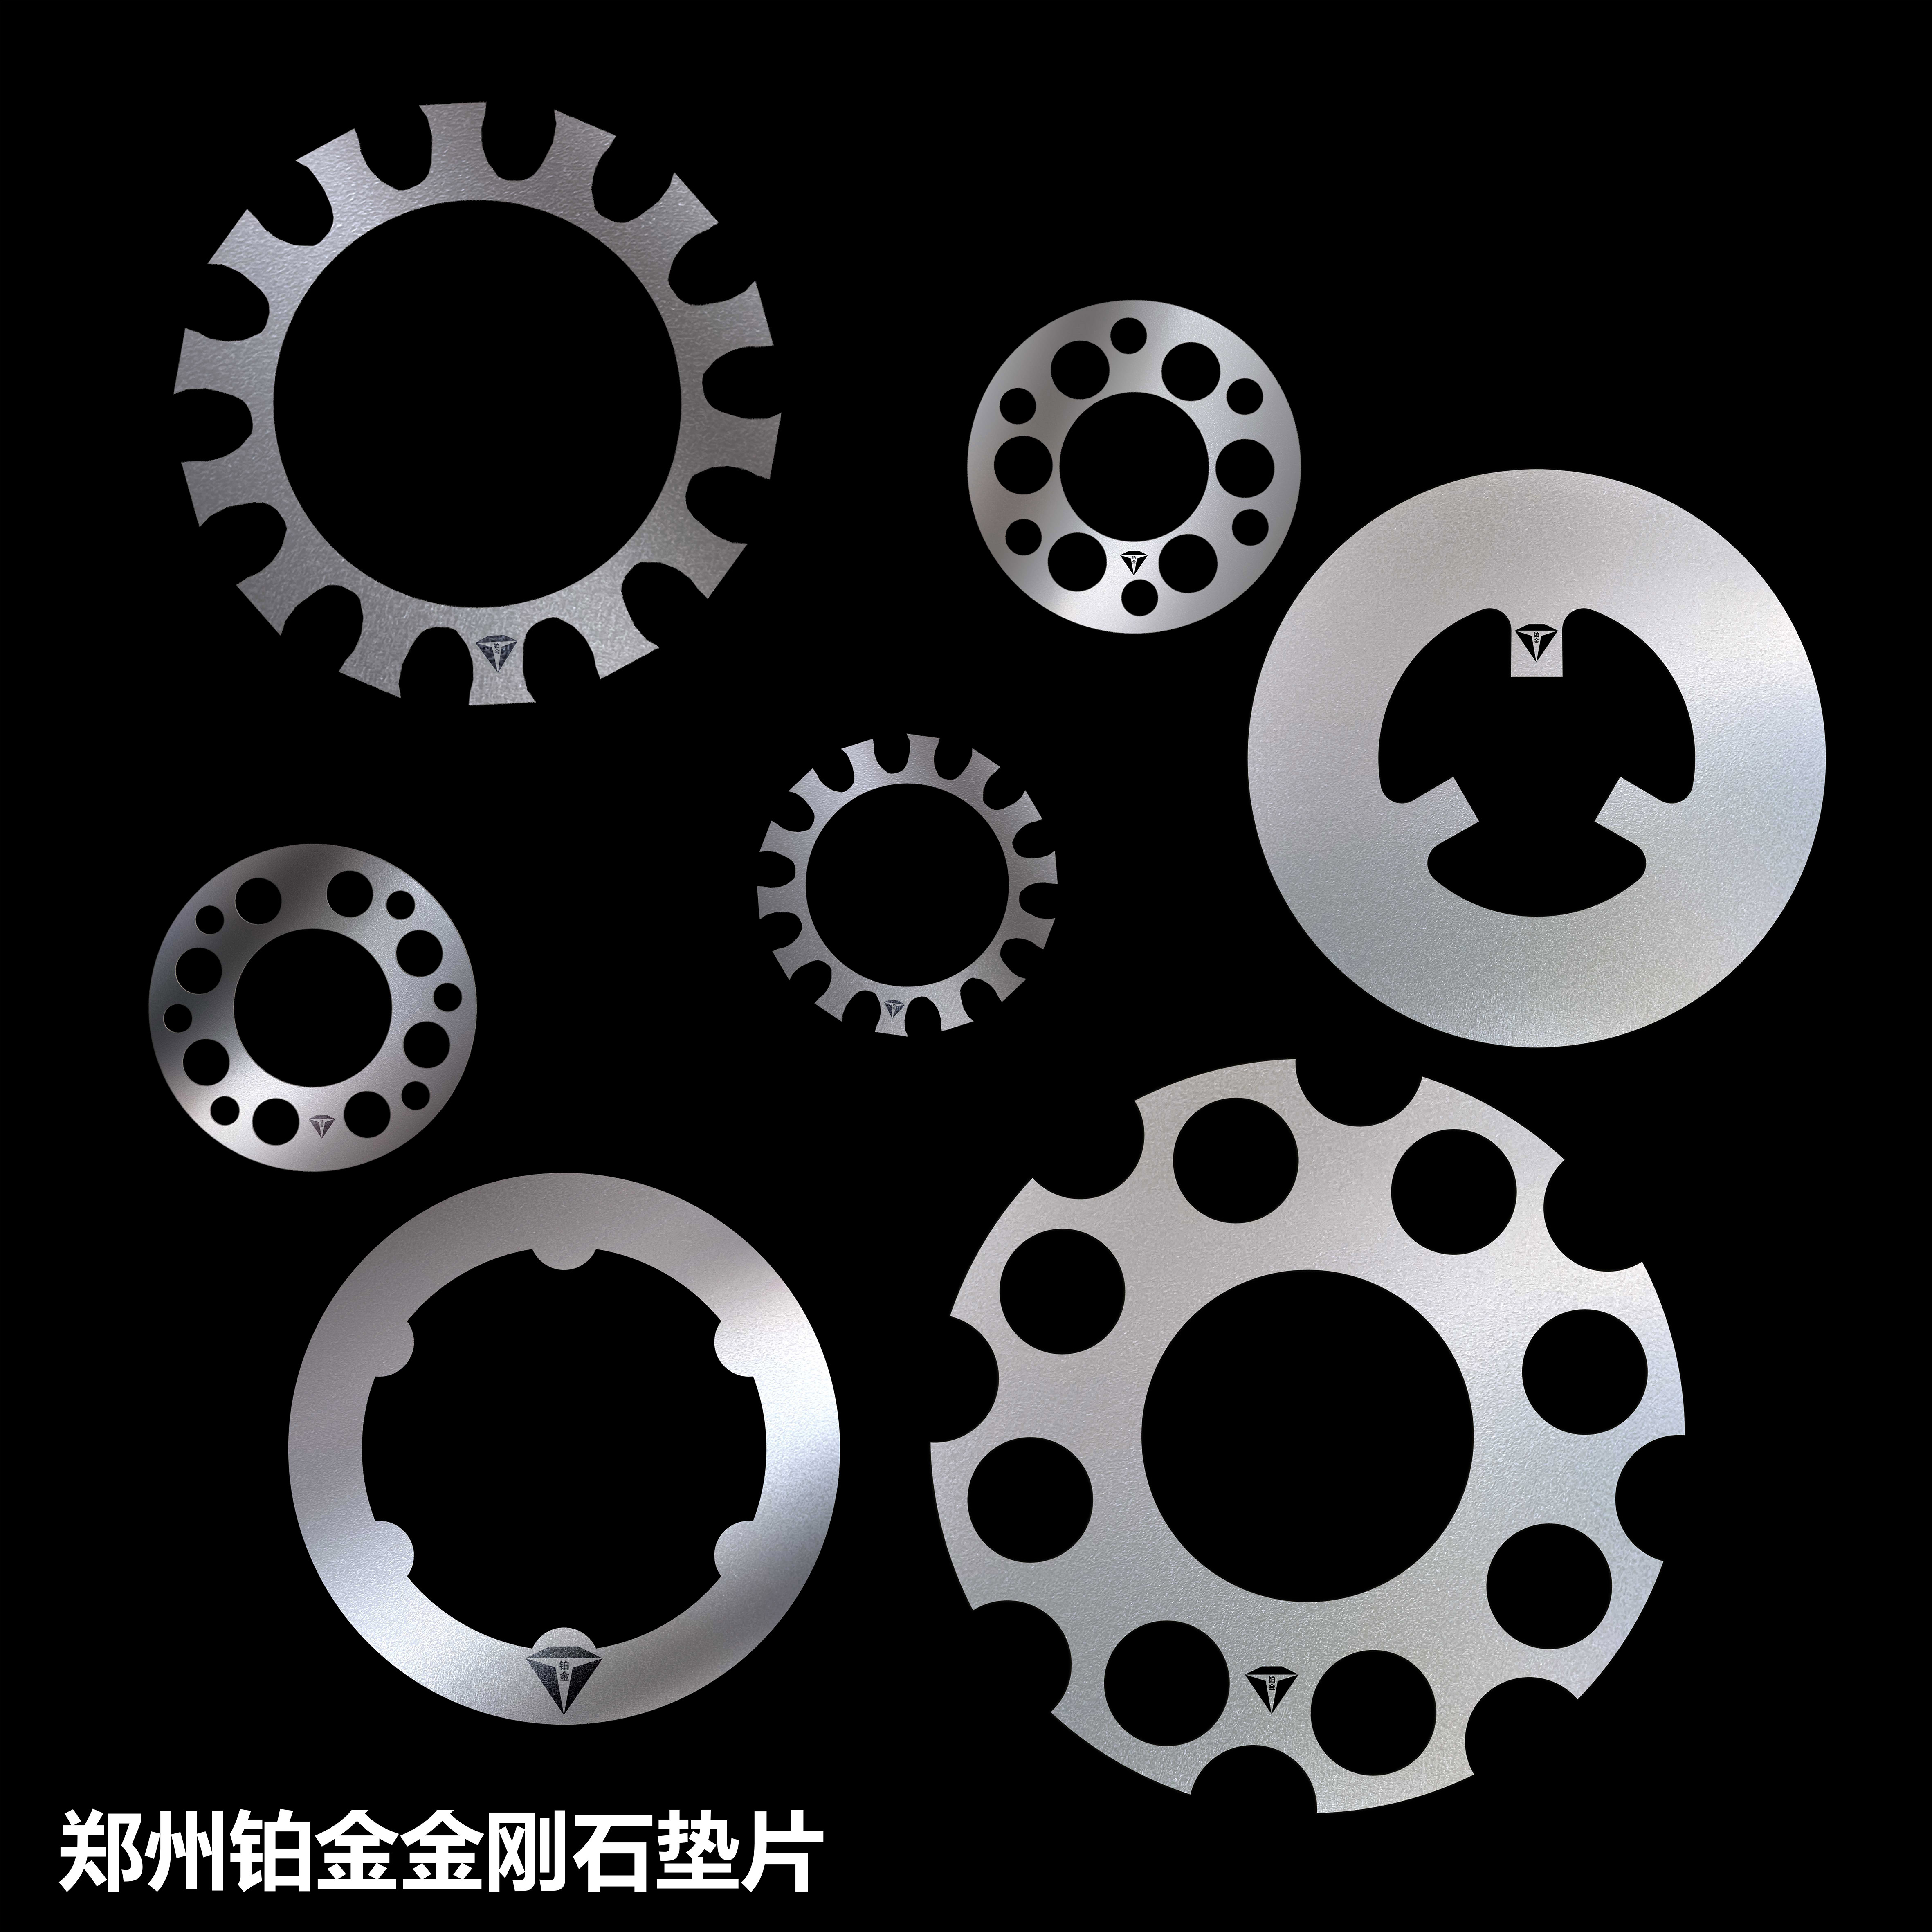

郑州铂金金刚石增摩垫片用于谐波 / RV 减速器输出法兰、关节臂连接界面,解决界面微滑移、扭矩打滑、定位漂移、回差变大问题。
一、机器人关节滑移带来的问题
机器人关节频繁正反转、急停、负载冲击,法兰结合面容易产生微观滑
- 结合面切向摩擦力不足,出现微小相对滑动,减速比会把微小滑移放大,末端重复定位精度下降、轨迹偏移。
- 长期往复振动,螺栓预紧力衰减,出现松动、抖动、异响,回差持续变大。
- 传统平垫、弹簧垫圈、螺纹胶只解决螺纹防松,无法抑制法兰接触面之间的切向滑移,高负载、高加速度工况失效明显。
二、金刚石颗粒微观互锁
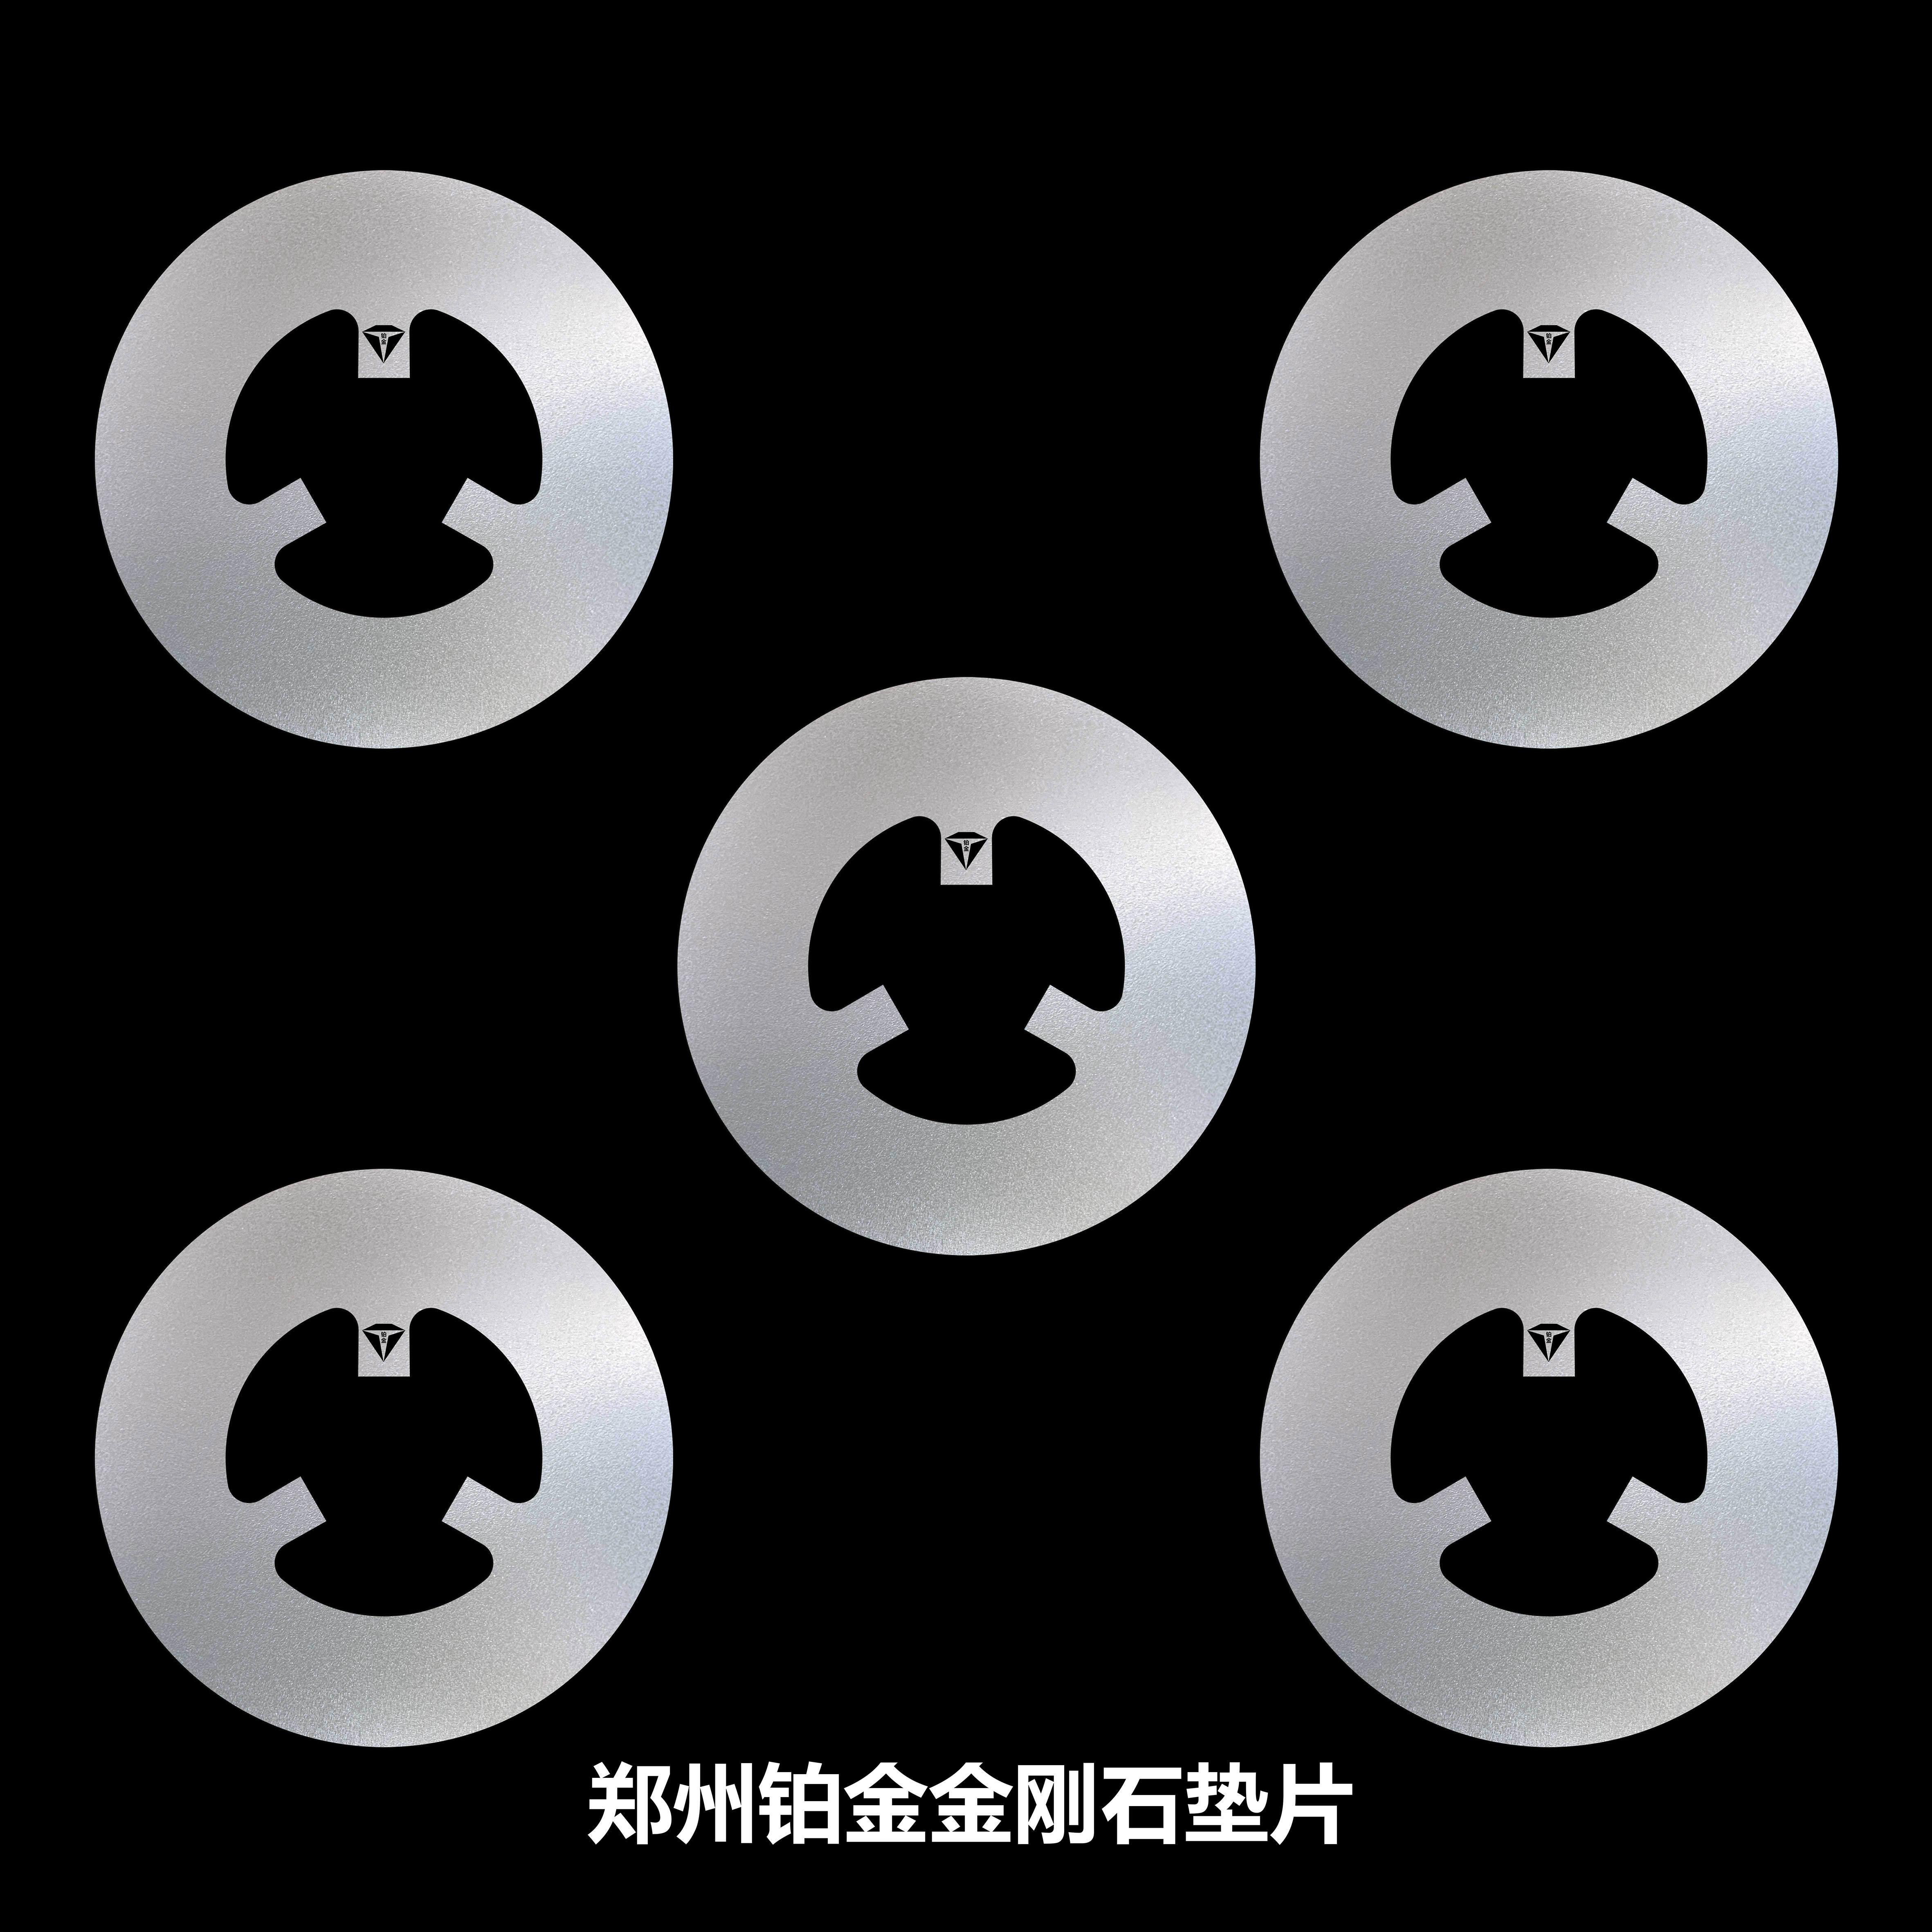
郑州铂金金刚石增摩垫片,金属基材表面固结金刚石颗粒,夹在关节法兰 / 柔轮与输出臂之间,螺栓施加预紧力后:
- 金刚石微粒轻微嵌入两侧金属接触面,形成机械微观咬合互锁,大幅提升界面静摩擦系数。
- 静摩擦系数提升至普通钢垫片的3‑5 倍,同等螺栓预紧力下,抗切向滑移能力显著提升,抵抗关节启停换向带来的剪切冲击。
- 摩擦性能受润滑油、油污影响小,传动界面不易发生粘滑抖动,稳定传递扭矩,大幅降低微动滑移风险。
三、实际改善效果
- 抑制关节界面滑移:改善法兰连接面微打滑,减少因滑移带来的定位漂移,维持长期重复定位精度,降低末端抖动、轨迹偏差。
- 提高扭矩传递上限:不加大螺栓规格前提下,提升可传递扭矩,适配协作机器人、人形机器人高加速、变负载工况。
- 减缓精度衰减:降低高强度循环振动下的预紧力流失,延长关节模组精度保持周期,减少维护频次。
- 超薄轻量化:厚度 0.1‑0.5 mm,单片重量<1g,基本不改动原有关节结构、不增加体积重量,可直接替换普通垫片。
- 环境适应性:金刚石硬度高耐磨,工况摩擦性能稳定。
四、典型安装位置
- 谐波减速器柔轮端面 ↔ 关节输出法兰
- RV 减速器输出法兰与机械臂连接面
- 伺服电机输出端与减速器输入端法兰
- 末端执行器、夹爪连接界面